Роборука з Цюриха ходить на пальцях і сама підводиться після падіння
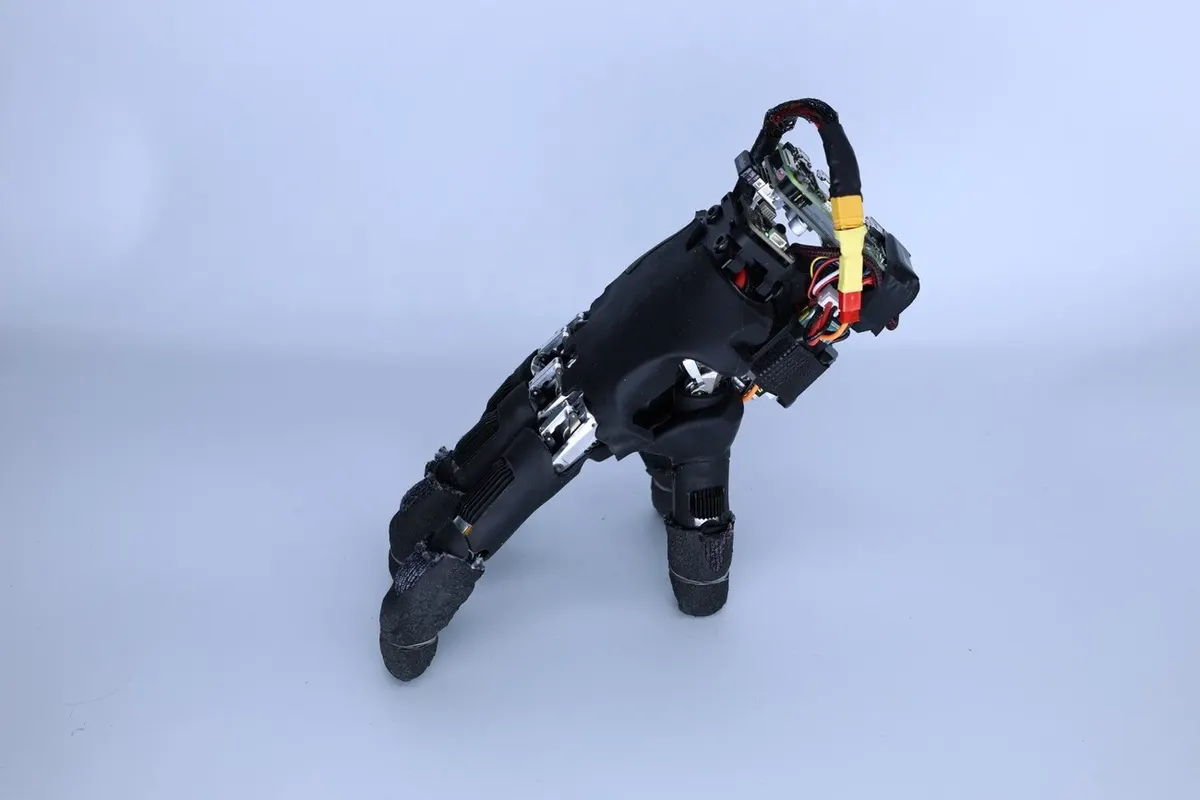
Дослідники з Soft Robotics Lab при ETH Zurich показали п'ятипалу роботизовану кисть, яка пересувається на власних пальцях без коліс і ніг. Пристрій також уміє підводитися після падіння та взаємодіяти з предметами.
Розробку представила лабораторія Soft Robotics Lab при ETH Zurich, дослідження опубліковане на платформі arXiv. Йдеться про п'ятипалу роботизовану кисть, яка загалом важить 818 г разом із батареєю та бортовим комп'ютером. У кисті 20 приводних суглобів, а зовні вона нагадує руку з «Сімейки Адамсів».
Ключова ідея конструкції в тому, що пальці виконують дві ролі одночасно. Вони правлять за опору під час пересування і водночас слугують для взаємодії з довкіллям. Саме тому пристрій не потребує ані коліс, ані додаткових ніг.
Рух робота побудований на штучному інтелекті. Спершу систему тренували методом навчання з підкріпленням у симуляторі, налаштованому за даними реальної роботизованої кисті, а потім перенесли навчену модель на фізичний пристрій.
Під час випробувань роборука без кабелів пересувалася 14 різними поверхнями. Серед них трава, гравій, асфальт, плитка, килим, бетон, металеві та дерев'яні покриття. Окремо дослідники перевірили здатність відновлюватися після падіння: спеціальна система повернула кисть у положення на кінчиках пальців у 21 спробі з 25.
Можливості пристрою не обмежуються пересуванням. У ході експериментів рука натискала клавіші на клавіатурі та виконувала послідовні команди в грі Sokoban — без використання візуального зворотного зв'язку. Також вона підходила до кубика й штовхала його до визначеної цілі, орієнтуючись на дані камери, розташованої над робочою зоною.
Автори дослідження наголошують: така конструкція поєднує в одному пристрої пересування та маніпуляцію предметами. Замість окремого механізму для руху робот використовує пальці, які вже має.
Для батьків і студентів ця розробка цікава передусім як приклад того, куди рухається сучасна робототехніка. Тут немає звичної схеми «корпус на колесах плюс окремий маніпулятор» — інженери шукають способи зробити один механізм універсальним. Якщо тема близька, варто звернути увагу на напрями, пов'язані з навчанням з підкріпленням, симуляцією та перенесенням моделей із віртуального середовища на реальні пристрої: саме ці навички лежать в основі подібних проєктів.
Підсумок: дослідники з ETH Zurich продемонстрували роботизовану кисть, яка сама ходить на пальцях різними поверхнями, підводиться після падінь і виконує прості завдання з предметами. Розробка поки що залишається лабораторним прототипом, але показує, як можна об'єднати рух і маніпуляцію в одному пристрої.
Читайте також
Ще в розділі «Дослідження»
- Атмосфера Плутона стискається: що відбувається з карликовою планетою
- Львівська облрада визначила теми грантів для досліджень визвольної боротьби
- Чому коти живуть довше за собак: пояснення вчених
- Вейпінг у підлітків: кашель, тривога та порушення сну — результати огляду
- Понад половина українців у Польщі хочуть отримати громадянство — дослідження